

02|起点:什么是具身智能,和普通 AI Agent 差在哪?
Leo
你好,我是 Leo,欢迎你和我学习具身智能开发。
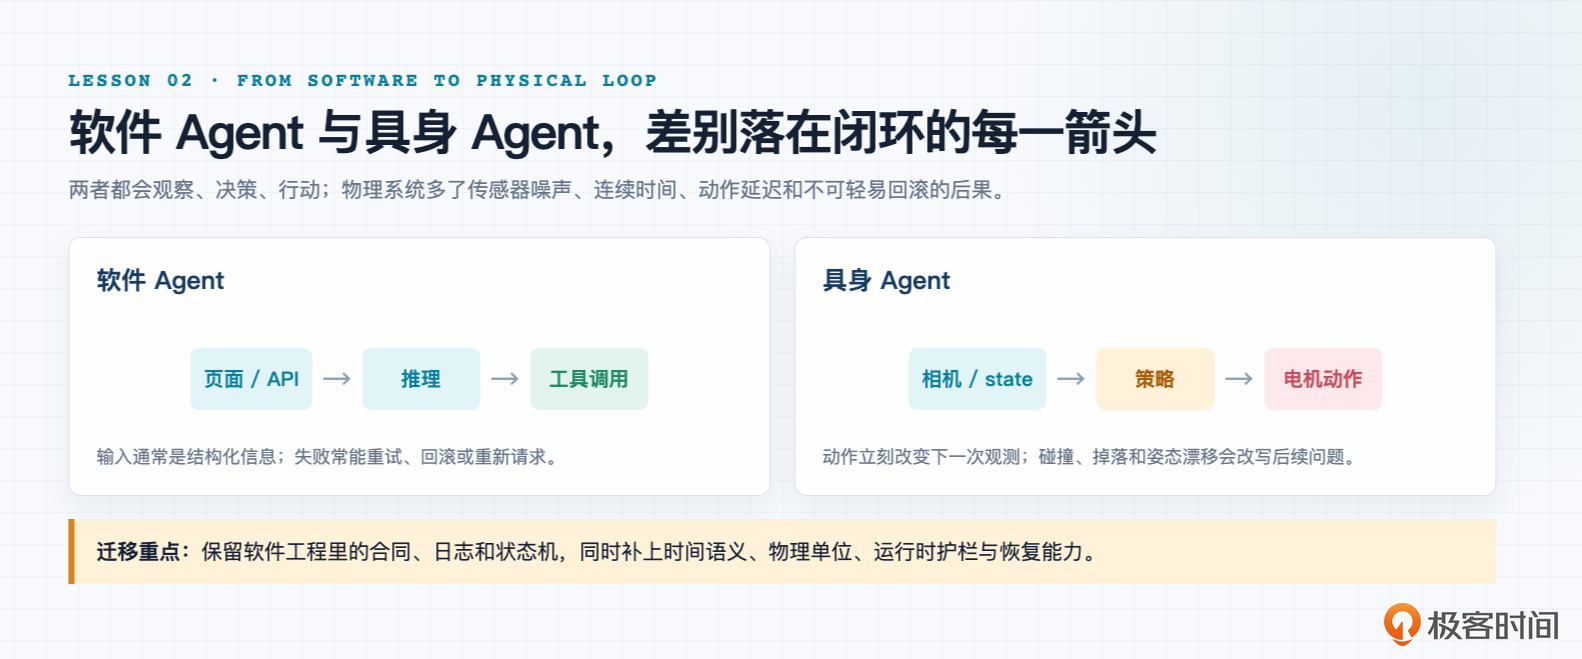
假设你已经很熟悉 AI Coding Agent。你给它一句话:“修复登录接口偶发的 500 错误。”它会读代码、查日志、修改文件、运行测试;如果测试失败,就根据报错继续改。整个过程可以概括成一个你非常熟悉的循环:
观察环境 → 做出判断 → 执行动作 → 读取结果 → 继续判断
现在,把任务换成:“拿起桌上的纸杯,放进左边的收纳盒。”看起来仍然是同一个 Agent 循环:摄像头负责“观察”,模型负责“判断”,机械臂负责“执行”。既然大模型已经会看图、会规划、会调用工具,我们是不是只要把机械臂封装成几个 Tool,就能得到一个具身智能体?
这正是很多软件工程师进入具身智能时最自然、也最容易低估问题的一步。
纸杯只偏了 3 厘米,机械臂为什么就抓空了?模型已经判断出“应该向左移动”,为什么电机不能直接执行这句话?为什么一个 Coding Agent 可以思考十几秒,机械臂却可能在这十几秒里撞上桌面?
这节课我们就从这个纸杯开始。给 AI Agent 接上一双机械手只是表面变化;更深的变化在于,智能进入了一个有噪声、持续变化、动作会留下真实后果的物理闭环。
一个看起来合理、实际上问题很多的方案
如果沿用开发 AI Agent 的经验,我们很容易设计出这样的系统:
公开
同步至部落
取消
完成
0/2000
 荧光笔
 直线
 曲线
笔记
复制
AI
- 深入了解
- 翻译
- 解释
- 总结
仅可试看部分内容,如需阅读全部内容,请付费购买文章所属专栏
《具身智能从原理到真机实战》,新⼈⾸单¥59
《具身智能从原理到真机实战》,新⼈⾸单¥59
立即购买
© 版权归极客邦科技所有,未经许可不得传播售卖。 页面已增加防盗追踪,如有侵权极客邦将依法追究其法律责任。

登录 后留言
精选留言
由作者筛选后的优质留言将会公开显示,欢迎踊跃留言。
收起评论